Nota Técnica para Decisão de Compra
Setembro · 2026
Projeto · Inspeção de Torres Eólicas por Drone
Percepção sob sol a pino:
dois lidares.
O C1 é especificado para 40 mil lux. A face da pá batida pelo sol devolve de 100 a 120 mil. A decisão não é de preço — é de faixa de operação.
O RPLIDAR C1 mede uma fatia 2D horizontal a 10 Hz e sustenta hoje a aproximação e o perfilamento das pás. Seu datasheet, porém, declara limite de luz ambiente de 40.000 lux — um terço da condição real de trabalho. O Livox Mid-360S é 3D nativo, declara comportamento a 100.000 lux e aceita os 24 V da aeronave direto. Os dois diferem na faixa de luz, na vedação, na interface e no software.
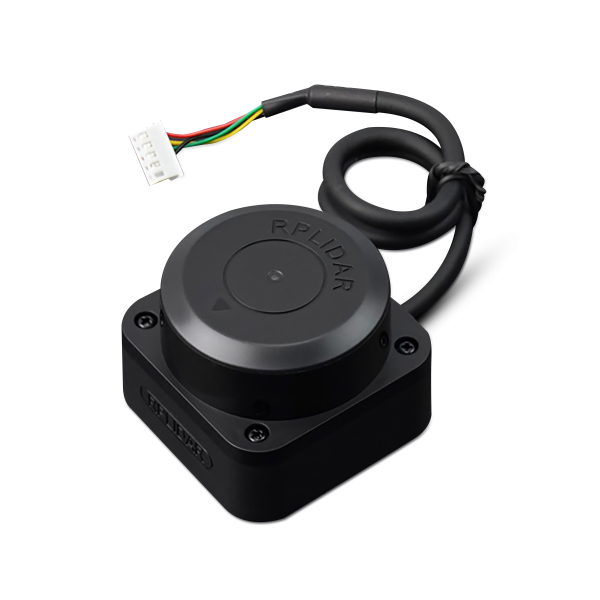
RPLIDAR C1 (Slamtec)
Em uso · fora de faixa para sol direto
US$ 100
2D DTOF · já integrado ao Raspberry Pi por porta serial
- Leve · 110 g · 55,6×55,6×41,3 mm
- Percepção 2D já validada em bancada
- Custo irrelevante frente ao conjunto
- Limite de luz: 40.000 lux · face ao sol: 100 a 120 mil
- Máxima de operação: 40 °C · IP54: só respingo
- Fatia 2D única a 10 Hz · não entrega volume
- 0,72° ≈ 75 mm entre pontos a 6 m
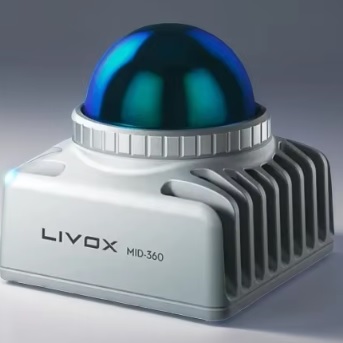
Livox Mid-360S
Recomendado · faixa declarada compatível
US$ 790
Livox, incubada pela DJI · sem impostos · + frete
- Falso alarme <0,01% a 100.000 lux
- IP67 · −20 °C a 55 °C
- 3D nativa · 360°×59° · 40 m a 10%
- 9–27 V: liga nos 24 V da aeronave
- ~8× mais caro · 265 g · 6,5 W
- Ethernet e SDK próprio: reescreve a percepção 2D
- FOV vertical assimétrico: −7° a +52°
Recomendação
Adotar o Mid-360S como sensor de percepção da arquitetura final. O C1 não é uma aposta que deu errado — ele opera fora da faixa declarada pelo próprio fabricante: 40.000 lux contra os 100.000 a 120.000 da face iluminada da pá, um fator de 2,5 a 3. A Slamtec anuncia 80.000 lux nos modelos em que pode; para o C1, lista apenas cenários internos.
O Mid-360S é da Livox, empresa incubada pela DJI — mesma origem da aeronave e da porta de expansão que vai alimentá-lo. O C1 segue no banco: leitura, interface e canal de dados com o drone não dependem de sol. A decisão é de faixa de operação, não de preço.
A página seguinte trata de onde o C1 ainda funcionaria, do que esta nota não pode afirmar e do que a troca custa além do sensor.
Projeto de Inspeção de Torres Eólicas · Nota Técnica de Compra01 · 02
Percepção LiDAR do Payload · continuação
Setembro · 2026
O que esta nota não afirma
Não é certo que o C1 falhe. Os 40.000 lux marcam até onde o fabricante garante o comportamento, não um precipício: acima disso a degradação é gradual — o alcance encurta, surgem pontos espúrios e retornos passam a falhar de forma intermitente. Onde exatamente isso começa, só a medição em campo responde.
E o que satura o receptor não é o lux do ambiente em geral, e sim a luz solar que a pá devolve na direção do sensor. Isso depende menos do relógio e mais da geometria: elevação do sol, orientação da pá e qual das faces está sendo inspecionada.
| Condição de inspeção | Luz na face da pá | Situação do C1 |
|---|
| Face ao sol · 11h às 13h | 100 a 120 mil lux | Muito acima da faixa |
| Face ao sol · 16h | 80 a 95 mil lux | Ainda acima da faixa |
| Face ao sol · após 17h30 | 40 a 60 mil lux | Na borda da faixa |
| Face na sombra · qualquer hora | 10 a 20 mil lux | Dentro da faixa |
A pergunta das 16 horas
Às 16 h o sol está mais baixo, mas a luz que ele entrega a uma superfície voltada para ele cai pouco — o que despenca é a iluminância sobre o plano horizontal. Uma pá parada de frente para o sol às 16 h ainda devolve algo próximo de 90 mil lux. A janela só se fecha de fato perto do pôr do sol, quando a própria inspeção fotográfica já não se sustenta.
O que muda mais é a face inspecionada: na sombra da própria pá, o C1 volta para dentro da faixa. É plausível, portanto, que ele funcione em metade do trabalho e falhe na outra — e é exatamente esse o problema. Uma falha intermitente, condicionada à posição do sol e da pá, é o pior comportamento possível para o sensor que mantém a aeronave a 6 m de um ativo de milhões.
Há ainda um conflito de calendário: restringir o voo ao fim da tarde para agradar o lidar tira luz da câmera, que é o instrumento da inspeção. Sensor e missão passam a querer horários opostos.
O que a troca custa além do sensor
- O Mid-360S fala Ethernet e SDK próprio, não porta serial: mudam cabo, conector e a porta usada no Raspberry Pi.
- Nuvem 3D contínua é outra ordem de carga de CPU. Se o Pi atual não sustentar, a compra do sensor puxa a do computador embarcado — risco a verificar antes de congelar a arquitetura.
- Mais 155 g e 6,5 W no orçamento do payload. Em compensação, aceita os 24 V direto e sai do trilho de 5 V, o que folga o dimensionamento tratado na nota de alimentação.
- Custo aterrissado: US$ 790 sem impostos; com frete e tributação, a ordem de grandeza é de R$ 6 a 8 mil — a confirmar com o despachante antes da aprovação.
Próximos passos
- Confirmar SKU e preço com o distribuidor, e a cotação aterrissada com o despachante.
- Emitir a compra. A importação leva semanas; o teste abaixo roda em paralelo e não deve travá-la.
- Medir o C1 a 6 m sob sol real, nas duas faces da pá e em dois horários. O resultado dimensiona o fallback e fica no registro do projeto.
- Verificar a carga de CPU da nuvem 3D no Raspberry Pi atual antes de congelar a arquitetura.
Valores de setembro de 2026, sujeitos a câmbio e disponibilidade. Os limites de 40.000 lux e 40 °C constam da tabela Measurement Performance do datasheet oficial da Slamtec — RPLIDAR C1, Introduction and Datasheet, rev. 1.1, 2024-03-12, modelo C1M1 — que em 20 páginas não menciona sol nem uso externo. As iluminâncias da tabela acima são estimativas de ordem de grandeza, não medições.
Projeto de Inspeção de Torres Eólicas · Nota Técnica de Compra02 · 02